Guía de resolución — Examen de Sistemas Digitales II, Junio 2023 (01-06-2023)
El examen consta de 3 problemas que suman 10 puntos:
| # | Puntos | Tipo |
|---|---|---|
| 1 | 3,0 (ASM 1,5 + VHDL 1,5) | Control ASM+VHDL de la cinta de botes de pelotas de tenis (sensor fotoeléctrico S, sensor de bote colocado B, línea de avance Y) |
| 2 | 3,5 (hardware 1 + ensamblador 2,5) | El mismo control con microcontrolador picoBlaze + visualizador de 7 segmentos con el número de pelotas del bote (0–3). El examen imprime el bloque «PicoBlaze Microcontroller» con sus pines y la tabla de instrucciones |
| 3 | 3,5 (microoperaciones 2,5 + unidad de control 1) | Unidad de procesado von Neumann (bus 8/16, registros PC/AC/MAR/IR/Buffer/SAR): microoperaciones de la tabla LDAC/CMAC/ADD/STAC/SUBR/RTN/STOP y unidad de control multiplexor–contador–memoria |
Estado de esta guía: 3 de 3 problemas publicados. El P1 lleva ASM de 4 bloques y VHDL al estilo de clase analizado en GHDL 4.1.0 y verificado con testbench (pulsos de duración indeterminada, nivel largo que no debe contar,
Bpor nivel, dos botes completos). El P2 lleva auditoría visual de la tabla de instrucciones y del bloque impresos, diagrama hardware propio y programa verificado con un mini-emulador KCPSM3. El P3 lleva datapath redibujado, secuencia de microoperaciones verificada con un verificador del datapath (TRAZADA OK, 71 ciclos) y unidad de control multiplexor–contador–memoria dimensionada.Importante: el profesor no puntúa ejercicios mal planteados. Escribe siempre el planteamiento (2-3 frases) antes de desarrollar, justifica cada elección y deja verificable el resultado final (tablas, direcciones, código).
Problema 1 — Cinta de botes de pelotas: ASM + VHDL (3 puntos)
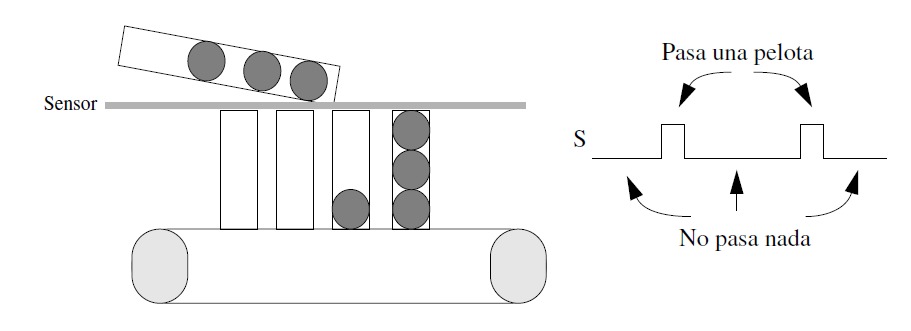
Enunciado (literal de la hoja del examen). «1. (3 puntos) En una fábrica de pelotas de tenis, éstas ruedan por un plano inclinado hasta caer en un bote que está sobre una cinta transportadora. La cinta transportadora debe avanzar (mientras recibe un 1 por la línea 'Y') cuando un bote está lleno (con un total de tres pelotas), para colocar debajo un nuevo bote. Cuando el siguiente bote está situado en su lugar, un sensor B lo indica mediante un nivel alto. Se desea diseñar el sistema de control de la cinta transportadora, sabiendo que cuando cae una pelota se activa (con un nivel alto) un sensor fotoeléctrico S colocado encima de la entrada a la caja, como se muestra en la siguiente figura. Las pelotas caen con el suficiente espacio temporal para que no se solapen los pulsos del sensor S, los cuales pueden durar un número indeterminado de ciclos de reloj. Se pide: Diagrama ASM de control (1,5 puntos). Describir el circuito mediante VHDL (1,5 puntos).»
Datos que fija el enunciado y decisiones de diseño
Fija el enunciado: el proceso (las pelotas ruedan por el plano inclinado y caen en el bote apoyado sobre la cinta; S es el sensor fotoeléctrico colocado encima de la entrada a la caja y adopta nivel alto al pasar cada pelota; la figura lo corrobora: rótulos «Sensor», «Pasa una pelota» y «No pasa nada» sobre la señal S, un pulso alto por pelota); bote lleno = 3 pelotas; la cinta avanza mientras recibe un 1 por
Y, es decirYse MANTIENE en alto desde que el bote se llena hasta que el bote nuevo queda en su sitio; B indica con nivel alto (no es un pulso) que el bote nuevo está colocado; los pulsos de S no se solapan y pueden durar un número indeterminado de ciclos de reloj; y no da ninguna magnitud temporal ni frecuencia: aquí no hay escalas de reloj que calcular — no inventes ni 25 MHz ni temporizadores. Baremo: a) diagrama ASM 1,5 p + b) VHDL 1,5 p = 3,0 p.No lo fija el enunciado (supuestos de la guía, documentados):
- Cada pelota cuenta por el frente de subida de S, no por su nivel. Con pulso de duración indeterminada, contar el nivel sumaría de 1 a N por la misma pelota según cuánto corte el rayo. La transición del ASM se etiqueta «frente de subida de S»: un frente = una pelota. Es el truco del ejercicio (y la diferencia con los finales de carrera del toldo de junio-2024, que sí son niveles).
- S es una entrada asíncrona al sistema síncrono: se sincroniza con dos FF (
s1,s2) antes de tocar la lógica y una etapa de retardo más (s3); el frente dura un ciclo y vales2='1' and s3='0'. Supuesto: el pulso de S dura al menos un ciclo de reloj (lo dice el enunciado: «número indeterminado de ciclos»).- Cuatro estados con nombre (
VACIO,UNA,DOS,LLENO) y contador separado NO. El contenido del bote (0–3) queda codificado en el propio estado: con solo cuatro valores un contador de 2 bits duplicaría la máquina, y el Tema 3 evalúa la tabla de transiciones del ASM (un bloque por estado). El contador explícito sí compensa en el P2 de este mismo examen, que tiene que visualizar el número de pelotas en 7 segmentos.- Una pelota que cayera mientras la cinta avanza (estado
LLENO, antes deB) no se cuenta:LLENOsolo sale porB, y el flanco de la pelota que llenó el bote no puede recontarse porque el frente dura un ciclo. El enunciado da espacio temporal suficiente entre pelotas y el avance de la cinta es corto: si aun así cayera, esa pelota iría al bote retirado y no figuraría en el nuevo — límite del diseño, documentado aquí (criterio idéntico al del P2 de este examen).rstasíncrono obligatorio en el VHDL (el ASM no lo pide; lo añade la traducción de Tema 3): figura en la lista de sensibilidad (process (clk, rst)) y su ramaif rst = '1'va delante delelsif rising_edge(clk). Mientras vale 1 el registro está enVACIOyY=0(cinta parada), y lo hace sin esperar a ningún flanco de reloj (actúa a nivel).
Planteamiento. El control es una ASM con un estado por contenido posible del bote: VACIO,
UNA, DOS y LLENO. Cada frente de subida de S (detección en el VHDL porque el pulso dura un
número indeterminado de ciclos) sube el contenido un escalón, y LLENO es el único estado con
Y=1, mantenido hasta que B confirma con su nivel que el bote nuevo está en su sitio, momento en
que se vuelve a VACIO con el contaje a cero. La figura del examen (raster nativo
figuras/jun23/recortes/figura-p1-cinta-nativa.jpg) sitúa el sensor fotoeléctrico en la línea
encima de la entrada a la caja y dibuja la forma de onda de S; B no aparece rotulado en la
figura: lo define solo el texto.
a) Diagrama ASM — 4 bloques (1,5 p)
Bloques ASM (uno por estado; entre corchetes la salida activa del estado; sin transición = permanecer):
| # | Bloque ASM (estado) | Salida | Decisiones → siguiente estado |
|---|---|---|---|
| 1 | VACIO (arranque, 0 pelotas) |
— | frente de subida de S → UNA |
| 2 | UNA (1 pelota) |
— | frente de subida de S → DOS |
| 3 | DOS (2 pelotas) |
— | frente de subida de S → LLENO (3ª pelota: lleno) |
| 4 | LLENO (3 pelotas) |
Y=1 (cinta en marcha) | B=0: quedarse (la cinta sigue avanzando) · B=1 → VACIO |
Claves del planteamiento (lo que puntúa):
- La etiqueta de las transiciones es «frente de subida de S», no «S=1»: con el nivel, un pulso de 9 ciclos re-dispararía la misma transición varios ciclos seguidos y la ASM contaría una pelota por ciclo. El ASM dibuja el frente como condición; el VHDL lo genera sincronizando S y comparando con su retardo.
- Alternativa válida y justificada: en vez de detectar el frente, contar al pasar a un estado intermedio por cada pelota y esperar allí la vuelta a 0 de S — el patrón del ejemplo de clase del antirrebote (Tema 3 p. 26: «para iniciar una nueva operación, el sistema debe esperar a que la señal de entrada vuelva a desactivarse»). Duplicaría los estados (8 en lugar de 4); con el frente no hace falta. Declara la que uses y no mezcles.
Yva dentro de la caja de estadoLLENO(Moore): el enunciado dice que la cinta avanza «mientras recibe un 1», así queYno es un pulso de un ciclo al llenarse: se mantiene alto todo el tiempo que falta hasta queBconfirme.Bse lee como nivel («un sensor B lo indica mediante un nivel alto»): la decisiónB=1 → VACIOmira el nivel en cada ciclo dentro deLLENO; siBpermanece alto varios ciclos ya enVACIO, no debe hacer nada (y no hace:VACIOsolo escucha a S).- El contaje se reinicia «gratis» al volver a
VACIO: el estado ES el contaje (decisión 3), así que no hay un contador que olvidar poner a cero.
Ejemplo de recorrido: VACIO →(pelota 1, pulso 3 ciclos) UNA →(pelota 2, pulso 7 ciclos)
DOS →(pelota 3, pulso 2 ciclos) LLENO[Y=1, cinta avanzando] →(bote nuevo, B=1 nivel)
VACIO, y la pelota siguiente vuelve a contar desde 0.
📚 Teoría: Tema 3, págs. 15–19 del PDF «Tema 3 SD-II_20200413.pdf» — cajas de estado, selección y condición; el bloque ASM es lo que hay entre dos cajas de estado. 📚 Teoría: Tema 3, págs. 26–28 del PDF «Tema 3 SD-II_20200413.pdf» — ejemplo antirrebote: actuar una sola vez por pulsación, esperar el rearme.
b) Descripción VHDL del ASM (1,5 p)
📚 Teoría: Tema 3, págs. 23–24 del PDF «Tema 3 SD-II_20200413.pdf» — diagrama ASM y módulo VHDL equivalente, el uno junto al otro. 📚 Teoría: Tema 3, págs. 30–32 del PDF «Tema 3 SD-II_20200413.pdf» — traducción de ASM a VHDL: como diagrama de estados, añadiendo reloj y reset a los puertos de la tarjeta identificativa.
Analizado con GHDL 4.1.0 (--std=08) y verificado con un testbench que lanza las pelotas
como niveles de duración indeterminada y coteja Y con asserts severity failure:
reset (cinta parada); bote 1 con pulsos de 3, 7 y 2 ciclos (Y NO sube con dos pelotas y
sube con la tercera); B mantenido en alto varios ciclos (la cinta se para al confirmarse
y no vuelve a arrancar sola mientras B sigue alto); Y se muestrea durante varios ciclos
seguidos en cada lleno (la orden de avanzar DURA mientras B=0); una pelota larga de
12 ciclos seguidos (vale UNA pelota, no doce: Y sigue en 0) y bote 2 completado con nivel
largo + 9 + 1; reset asíncrono a mitad de periodo: con Y=1, rst se activa sin
flanco y Y cae 5 ns después —sin ningún flanco de reloj—; una pelota cuya subida empezó
bajo rst vale exactamente UNA pelota al rearmarse el sincronizador, y el contaje
re-arranca desde cero; contaje global de subidas de Y (exactamente 3 en toda la sesión).
Resultado: TEST PASSED. Además se re-ejecutó la batería de tres mutaciones de la
verificación rica (que antes estaba pendiente contra la estructura nueva): contar el nivel
de S en vez del frente cae a los 1710 ns («Y subió con 2 pelotas»), apagar Y por cuenta
propia sin esperar a B cae a los 6110 ns («la cinta dejó de avanzar»), y no volver a
VACIO al confirmar B cae a los 2410 ns («cinta no se paró con B=1»). Las tres caen con
simulation failed.
library IEEE;
use IEEE.STD_LOGIC_1164.ALL;

entity Cinta is
    port (
        clk, rst     : in  std_logic;
        S, B         : in  std_logic;   -- fotoelectricos S (pelota) y B (bote colocado)
        Y            : out std_logic    -- cinta: avanza mientras Y=1
    );
end entity Cinta;

architecture ASM of Cinta is
    -- nombres de estado = nombres de los 4 bloques del diagrama ASM
    type mis_estados is (VACIO, UNA, DOS, LLENO);
    signal estado : mis_estados;

    -- sincronizador de 2 FF para S (entrada asíncrona) + retardo extra:
    -- el frente de subida es s2=1 con s3=0; el nivel dura N ciclos indeterminados
    signal s1, s2, s3 : std_logic;
begin
    ------- PROCESO 1: sincronizador antirrebote de S (Tema 3, págs. 30-32) -------
    -- bloque aparte, con su propio reset asíncrono
    process (clk, rst)
    begin
        if rst = '1' then
            s1 <= '0';  s2 <= '0';  s3 <= '0';   -- reset asíncrono: actúa sin flanco
        elsif rising_edge(clk) then
            s1 <= S;  s2 <= s1;  s3 <= s2;
        end if;
    end process;

    ------- PROCESO 2: estado (4 bloques de la ASM) + salida Moore Y -------
    process (clk, rst)
    begin
        if rst = '1' then
            estado <= VACIO;
            Y <= '0';                         -- con reset activo la cinta está parada
        elsif rising_edge(clk) then
            case estado is                    -- lee s2/s3 tal como quedaron en el flanco anterior
                when VACIO =>                          -- bote nuevo en su sitio, 0 pelotas
                    Y <= '0';
                    if s2 = '1' and s3 = '0' then estado <= UNA;  -- frente de S
                    end if;
                when UNA =>                            -- 1 pelota en el bote
                    Y <= '0';
                    if s2 = '1' and s3 = '0' then estado <= DOS;  -- frente de S
                    end if;
                when DOS =>                            -- 2 pelotas en el bote
                    Y <= '0';
                    if s2 = '1' and s3 = '0' then estado <= LLENO;  -- 3ª pelota: lleno
                    end if;
                when LLENO =>                          -- Y=1: la cinta avanza hasta traer el bote
                    Y <= '1';
                    if B = '1' then estado <= VACIO;   -- B es NIVEL: esperar
                    end if;
                when others =>
                    estado <= VACIO;  Y <= '0';
            end case;
        end if;
    end process;
end architecture ASM;
Notas para el examen: el rst es asíncrono (va en la lista de sensibilidad de los dos
procesos, process (clk, rst), con la rama if rst = '1' delante de elsif
rising_edge(clk)): mientras vale 1 la cinta está parada (Y=0) y el estado es VACIO, y
actúa sin esperar a ningún flanco de reloj — así lo pide el Tema 3 (págs. 30–32, la
tarjeta con reloj y reset). Los nombres de los estados VHDL son exactamente los cuatro
rótulos de la ASM, y el P2 de este examen cuenta con ellos. La condición de frente se
escribe tal cual (s2 = '1' and s3 = '0'): s1/s2 son el sincronizador antirrebote y
s3 es el retardo con el que se compara; no es un tercer estado. El sincronizador va en su
propio proceso (un bloque por pieza, igual que un contador iría aparte de la ASM): el
case del proceso de estado lee s2/s3 tal como quedaron en el flanco anterior, lo que
hace determinista el disparo. No hay contadores aquí: el contaje vive en los cuatro estados.
Errores típicos — P1
- Contar el nivel de S en vez de su frente de subida: con pulsos «de número indeterminado de ciclos de reloj», la misma pelota suma varios contajes (o directamente llena el bote ella sola) y el sistema cambia de bote con 1 o 2 pelotas. Es el punto delicado que el enunciado regala a quien lo detecta.
- Tratar
Bcomo un pulso fugaz y «no llegar a verlo», o apagarYpor cuenta propia al cabo de N ciclos:Bes un nivel mantenido que la ASM espera; yYdura lo que dureB=0. - Activar
Yantes de llenar el bote (por ejemplo al detectar la 2ª pelota o de forma fixa): «la cinta debe avanzar cuando un bote está lleno (con un total de tres pelotas)». - No volver a
VACIOcon el contaje a cero al confirmarB: el siguiente bote nacería ya contando, y al tercer sensor siguiente el sistema ya no cuadra con las pelotas reales. - Recontar el pulso que llenó el bote al entrar en el nuevo: el frente ya duró un ciclo — si en
tu ASM la salida de
LLENOvuelve a mirar «S=1» en vez del frente, esa pelota se cuenta dos veces. - No sincronizar
S(2 FF) por ser una entrada asíncrona: además del riesgo de metastabilidad, un pulso con rebordes lentos se lee varias veces. - Inventar frecuencias o temporizadores: el problema no da ninguna magnitud temporal (no es el toldo ni el montacargas); quien pone un contador de 5 s pierde el planteamiento.
- Estados llamados
E0–E3: los nombres del VHDL deben coincidir con los bloques de la ASM, y el P2 del examen se referencia a este mismo sistema. - Dejar
Ysin asignar en alguna rama delcase: en el proceso de estado las salidas se memorizan, así que unaYolvidada enVACIO/UNA/DOSseguiría vale 1 del flanco anterior (la cinta no se para). Escribe la salida en TODAS las ramas.
Esquema-resumen de la metodología
- Seca el enunciado en dos columnas — lo que fija (3 pelotas,
Ymientras dura la orden,Bnivel, pulsos S sin solapar y de duración indeterminada) frente a lo que NO fija (nada de tiempos: prohíbe inventar frecuencias; y documenta supuestos como el de la pelota que cae con la cinta en marcha). - Clasifica cada entrada por su naturaleza de temporización —
Bes nivel mantenido,Ses un PULSO de duración indeterminada → la unidad de información es su frente, no su nivel. Aquí se juega el ejercicio: detecta el frente y la ASM deja de contar de más. - Convierte el contaje en estados — con solo 4 valores posibles, un estado por contenido
(
VACIO/UNA/DOS/LLENO) y la tabla de transiciones del Tema 3; el contador separado solo compensa si hay que visualizar o el contaje es grande. - Dibuja la ASM con las salidas dentro de la caja de estado —
YenLLENO(Moore) porque «avanza mientras recibe un 1»; transiciones etiquetadas por frente; decisiónBcomo nivel. - Traduce a VHDL con la estructura de clase — dos procesos con reset asíncrono
(
process (clk, rst)+if rst = '1'+elsif rising_edge(clk)): el de la ASM (estado y salidas, con reset aVACIO/reposo) y el del sincronizador/filtro de frente en bloque aparte; salidaYescrita en todas las ramas ywhen others; nombres de estado = rótulos de la ASM. - Compruébalo con pulsos asimétricos — testbench con duraciones distintas (1, 2, 7, 9 ciclos),
niveles mantenidos (
B) y un espejo con las reglas literales: el bug de contar niveles solo se ve si los pulsos tienen anchos variados y se coteja flanco a flanco.
Idea transversal: cuando el enunciado dice «el pulso puede durar un número indeterminado de ciclos», no está decorando — está diciendo que tu ASM debe mirar FRENTES y no NIVELES. Es la misma doctrina del antirrebote del Tema 3 y del sondeo por frentes del P2 picoBlaze de este examen: cambia la tecnología (ASM/VHDL vs. microcontrolador), el frente manda.
Problema 2 — Cinta de botes de pelotas con microcontrolador picoBlaze (3,5 puntos)
Planteamiento. El enunciado retoma el sistema del Problema 1 (pelotas que caen por
un tolva a un bote sobre una cinta; la cinta avanza mientras recibe un 1 por Y al
llenarse el bote con 3 pelotas, y el sensor B indica con nivel alto que el bote
nuevo quedó en su sitio) y pide gobernarlo con un microcontrolador PicoBlaze
en vez de una ASM/VHDL, añadiendo un visualizador de 7 segmentos que muestre el
número de pelotas del bote (0, 1, 2 o 3). El examen imprime el bloque
«PicoBlaze Microcontroller» y la tabla de instrucciones, que es la única ISA
válida aquí. El programa es la traducción del control a secuencia recta: sondeo del
sensor S contando frentes de subida (los pulsos duran un número indeterminado de
ciclos), escritura enmascarada de las salidas por latch y decisión de bote lleno con
contador de 3 valores.
Datos que fija el enunciado y decisiones de diseño
Fija el enunciado: el proceso del Problema 1 (sensor fotoeléctrico S activo a nivel alto cuando cae una pelota, pulsos sin solaparse y con duración indeterminada; sensor B nivel alto = bote nuevo colocado; la cinta avanza mientras recibe un 1 por
Y; bote lleno = 3 pelotas); el visualizador de 7 segmentos con el número de pelotas (0, 1, 2 o 3); el bloque impreso en la hoja «PicoBlaze Microcontroller», con solo los pinesIN_PORT[7:0],INTERRUPT,RESET,CLKpor la izquierda yOUT_PORT[7:0],PORT_ID[7:0],READ_STROBE,WRITE_STROBE,INTERRUPT_ACKpor la derecha; y la tabla de instrucciones impresa (transcrita y verificada en la auditoría:ADD/ADDC/SUB/SUBCen formassX,sYysX,kk; desplazamientosSL0/SL1/SLX/SLAySR0/SR1/SRX/SRA;RL/RR;AND/OR/XOR;COMP/TEST;LOAD sX,sYyLOAD sX,kk;IN/OUTen formassX,(sY)ysX,kk;FETCH/STORE; saltosJUMP/CALLen formas libres y con condiciones(N)Zy(N)Cúnicamente;RET;EINT,DINTyRETI. La tabla no imprimeCONSTANTniRETURN). Baremo: a) 1 p + b) 2,5 p = 3,5 p.No lo fija el enunciado (supuestos de la guía, documentados):
- Memoria de programa. El bloque impreso en la hoja no saca pines
ADDRESS/INSTRUCTION: en el modelo del tema el firmcore consta de dos módulos, el núcleo KCPSM3 y un bloque RAM que aloja el programa (1K×18 conWEa 0). Declaro la memoria de programa como ROM externa 1024 × 18 — lo máximo direccionable del KCPSM3 (1024 posiciones, vector de interrupción en 3FFH).- Puertos y mapa de bits. Puerto de lectura H"00" (bit0 = S, bit1 = B, bits 2–7 libres) y puertos de escritura H"00" (bit0 = Y, bits 1–7 libres) y H"01" (el patrón del visualizador). Lectura y escritura pueden compartir número de puerto: lo distingue la strobe del ciclo (
READ_STROBEenIN,WRITE_STROBEenOUT).- Codificación del visualizador. El examen no da la codificación. Declaro ánodo común (segmento encendido = 0) y patrón
{dp,g,f,e,d,c,b,a}— la misma del ejemplo del tema: '0' = H"C0", '1' = H"F9", '2' = H"24", '3' = H"B0" (despiece abajo). Con otra codificación el programa no cambia: solo cambian los cuatro valores.- Conteo por frentes, no por niveles. Como el pulso de S puede durar muchos ciclos, tras detectar S a 1 el programa espera el flanco bajo (
JUMP NZen bucle) antes de contar la pelota siguiente; y lo mismo tras colocar el bote nuevo (el pulso que llenó el bote anterior puede solapar con la colocación). Sin esa espera, la misma pelota se contaría varias veces.- Ninguna pelota cae mientras la cinta está en marcha (el enunciado da espacio temporal entre pelotas, y el avance es corto). Si cayera, el programa no la contaría durante el tramo
AVANZA(queda documentado como límite del diseño).- Sondeo, no interrupción. Los sensores se consultan por lectura (
IN+TEST+JUMP Z), sinINTERRUPT/INTERRUPT_ACKni vector 3FFH: el baremo no pide interrupciones y el sondeo es el camino corto. La tabla imprimeEINT/DINT/RETI, pero este diseño no los usa.
Cálculos previos: los cuatro dígitos en hexadecimal
Patrón de 8 bits {dp,g,f,e,d,c,b,a}, ánodo común (0 = segmento encendido),
calculado a mano y declarado en el recuadro (decisión 3):
- '0': encienden a, b, c, d, e, f (g y dp apagados) →
1100 0000= H"C0". - '1': encienden b, c →
1111 1001= H"F9". - '2': encienden a, b, d, e, g →
1010 0100= H"24". - '3': encienden a, b, c, d, g →
1011 0000= H"B0".
La comprobación: el ejemplo del tema con la scratchpad como tabla de patrones usa
exactamente esta codificación (LED_0 EQU 0xC0, LED_1 EQU 0xF9, patrón
{dp,g,f,e,d,c,b,a}), así que los H"C0" y H"F9" de la guía coinciden con los de
sus apuntes. El visualizador es el mismo hardware del proceso (el micro solo
escribe su patrón; no hace falta decodificador en la FPGA).
a) Diagrama hardware y memoria de programa (1 punto)
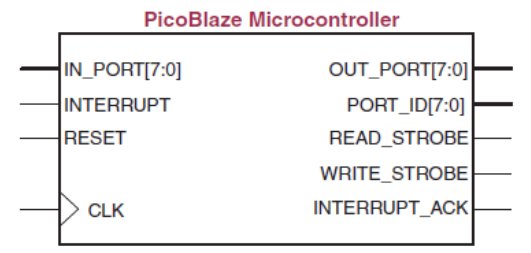
El diagrama se apoya en el bloque impreso en el examen (firmcore PicoBlaze con sus 9 pines) y añade lo que el enunciado exige: conexiones, E/S y memoria de programa. Lo que se dibuja, paso a paso:
- Núcleo KCPSM3 embebido en la FPGA, fiel al bloque impreso:
IN_PORT[7:0],INTERRUPT,RESET,CLKpor la izquierda;OUT_PORT[7:0],PORT_ID[7:0],READ_STROBE,WRITE_STROBE,INTERRUPT_ACKpor la derecha.INTERRUPTeINTERRUPT_ACKquedan sin conectar (sondeo por lectura, decisión 6 del recuadro; el vector 3FFH de la ROM queda libre). ElCLKva al núcleo y elRESETsincronizado inicializa el firmcore con el programa arrancando en bote vacío y cinta parada. - Memoria de programa: ROM 1024 × 18. El bloque impreso no saca
ADDRESS[9:0]/INSTRUCTION[17:0], pero en el modelo del tema el firmcore necesita su bloque de programa:ADDRESS[9:0]sale a la ROM (block RAM de la FPGA conWEa 0 para que parezca ROM) eINSTRUCTION[17:0]vuelve de ella. El programa del apartado b) ocupa 35 posiciones de las 1024: sobra con holgura. - Entradas con lectura aislada por strobe. Los dos sensores entran al bus
IN_PORT[7:0]a través de lógica tri-state habilitada al compararPORT_ID = H"00"conREAD_STROBE(en el dibujo se agrupan en un mux 2:1 con dos comparadores: funcionalmente es equivalente). - Salidas con latch por
WRITE_STROBE. Dos latches: el del puerto H"00" (bit0 = Y — el latch mantiene Y=1 mientras el micro espera el sensor B, y por eso la cinta no se para sola—) y el del puerto H"01" (el patrón del visualizador, que también queda fijado). CadaOUTescribe la máscara completa del latch: ningún bit queda ambiguo. - La máquina del enunciado cuelga del micro. La cinta recibe Y del latch
H"00"; los sensores S y B realimentan al bus
IN_PORT; el visualizador recibe el patrón del latch H"01".
📚 Teoría: Tema 4, pág. 11–12 del PDF «Tema 4 SD-II_20220512.pdf» — PicoBlaze: microcontrolador de 8 bits embebido en FPGA, 1024 instrucciones, 16 registros y diagrama de bloques. 📚 Teoría: Tema 4, pág. 31 y 33 del PDF «Tema 4 SD-II_20220512.pdf» — puertos de E/S: PORT_ID, strobes de lectura/escritura y conexión de múltiples fuentes a IN_PORT[7:0]. 📚 Teoría: Tema 4, pág. 34 del PDF «Tema 4 SD-II_20220512.pdf» — conexión de salidas del micro a la lógica de la FPGA. 📚 Teoría: Tema 4, pág. 45 del PDF «Tema 4 SD-II_20220512.pdf» — el firmcore son dos módulos (KCPSM3 + bloque RAM 1K×18 con WE a 0 como ROM de programa).
b) Programa en ensamblador comentado (2,5 puntos)
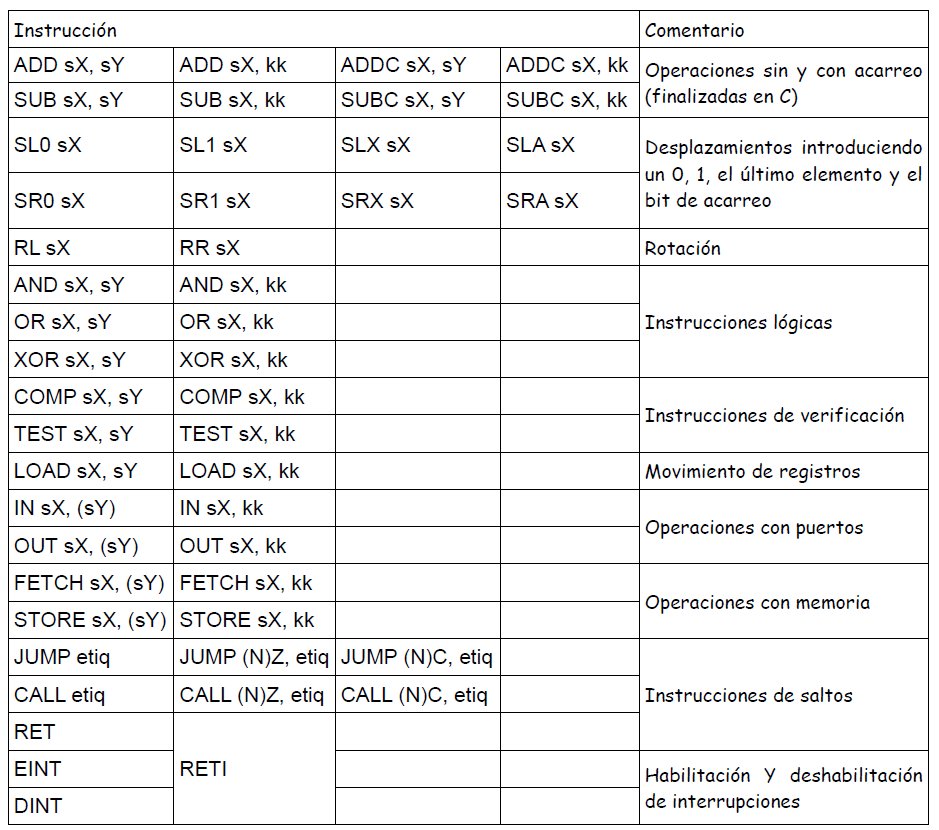
Convenciones de la tabla impresa en este examen (las únicas que se usan):
- No hay
CONSTANT: la tabla solo imprimeLOAD sX,sYyLOAD sX,kk, así que todo valor inmediato entra porLOAD. Los puertos se definen conEQUyORG(directivas del ensamblador, no instrucciones). IN sX,kklee el puertokkyOUT sX,kkescribe en él el contenido desX; también existen las formas indirectasIN/OUT sX,(sY), que aquí no hacen falta.TEST sX,kkdeja Z=1 si el resultado del enmascaramiento vale 0 (el bit probado está a 0) y afecta a C; por eso toda espera esJUMP Z, buclemientras el sensor no llegue. La tabla escribe la condición como(N)Z: en el programa se usaJUMP Z, etiq(salta si Z=1) yJUMP NZ, etiq(salta si Z=0). La condiciónC/NCde la tabla(N)Cno llega a usarse.COMP sX,kkresta y deja Z=1 si los dos valores son iguales: es la prueba de «bote lleno» (COMP s0,H"03"+JUMP Z, LLENO) y la localización del valor del contador para elegir patrón de dígito.ADD sX,kksuma sin meter en cuenta la CY anterior (soloADDCla incorpora); aquí solo hace faltaADD s0,H"01"para llevar el contador 0→3.- Saltos
JUMP etiq,JUMP (N)Z, etiqyJUMP (N)C, etiq; la tabla no imprimeCC/CSniRETURN(el retorno esRET). No se usanFETCH/STORE(la scratchpad no interviene: los cuatro patrones viajan en el registro s3), niEINT/DINT/RETI(decisión 6), ni desplazamientos ni rotaciones.
El programa (35 posiciones de la ROM; verificado con un mini-emulador KCPSM3 del
subconjunto de la tabla impresa, con el proceso físico modelado de forma
independiente del programa — autoauditoría en guias/NOTAS-elaboracion-junio-2023.md):
;=====================================================================
; Control de la cinta de botes de pelotas de tenis (Junio-2023) con PicoBlaze
; Unicos mnemonicos validos: los de la tabla impresa en el examen.
; Aqui se usan LOAD, ADD, COMP, IN, OUT, TEST y JUMP (etiq, Z y NZ).
;
; Puerto de lectura  H"00": bit0=S (fotoelectrico: cae una pelota)
;                        bit1=B (nuevo bote colocado en su sitio)
; Puerto de salida   H"00": bit0=Y (avance de la cinta)
; Puerto de salida   H"01": patron 7 segmentos {dp,g,f,e,d,c,b,a}, anodo comun
;                        '0'=H"C0"  '1'=H"F9"  '2'=H"24"  '3'=H"B0"
;=====================================================================
P_ENT  EQU H"00"           ; puerto de lectura de sensores (decision propia)
P_Y    EQU H"00"           ; puerto de la senal Y de la cinta (mismo numero,
                           ;  distinto ciclo: la strobe del IN/OUT lo decide)
P_SEG  EQU H"01"           ; puerto del visualizador de 7 segmentos

        ORG H"000"
; ---------------------------------------------------------------------
; Arranque: bote vacio (contador 0, pantalla '0') y cinta parada (Y=0).
; ---------------------------------------------------------------------
INICIO: LOAD s0, H"00"     ; s0 = pelotas en el bote actual (0..3)
        LOAD s3, H"C0"     ; patron del digito '0'
        LOAD s2, H"00"     ; mascara Y=0: cinta parada
        OUT s2, P_Y        ; aseguramos la cinta parada al arrancar
; ---------------------------------------------------------------------
; Cuerpo del ciclo: mostrar el numero, sondear el sensor S y contar el
; frente de subida. El digito se escribe con el OUT de la cabecera del
; bucle, que el latch mantiene mientras el micro sigue sondeando.
; ---------------------------------------------------------------------
BUCLE:  OUT s3, P_SEG      ; pantalla con el numero actual (0..3)
        IN  s1, P_ENT      ; leo los sensores (S en bit0, B en bit1)
        TEST s1, H"01"     ; pruebo S: Z=1 mientras S este a 0
        JUMP Z, BUCLE      ; no hay pelota: sigo sondeando
        ADD  s0, H"01"     ; una pelota mas: s0 = s0 + 1
        COMP s0, H"03"     ; ?es la tercera pelota?
        JUMP Z, LLENO      ; si: hay que cambiar el bote
        COMP s0, H"01"
        JUMP Z, UNO        ; primera pelota: pantalla '1'
        COMP s0, H"02"
        JUMP Z, DOS        ; segunda pelota: pantalla '2'
UNO:    LOAD s3, H"F9"     ; patron del digito '1'
        JUMP SUELTA
DOS:    LOAD s3, H"24"     ; patron del digito '2'
; ---------------------------------------------------------------------
; Espera de suelta: el pulso de S puede durar muchos ciclos; sin esperar
; el flanco bajo, la misma pelota se contaria varias veces (los pulsos de
; las pelotas no se solapan, asi que el flanco bajo marca el fin).
; ---------------------------------------------------------------------
SUELTA: IN  s1, P_ENT      ; espero el fin del pulso de S
        TEST s1, H"01"     ; Z=0 mientras S se mantenga a 1
        JUMP NZ, SUELTA    ; al bajar S, la pelota ya esta contada
        JUMP BUCLE         ; y el bucle saca la pantalla '1' o '2'
; ---------------------------------------------------------------------
; Bote lleno (3 pelotas): pantalla '3', Y=1 (avanza la cinta) y esperar
; el sensor B del bote nuevo. Y=1 queda en el latch durante el trayecto.
; ---------------------------------------------------------------------
LLENO:  LOAD s3, H"B0"     ; patron del digito '3'
        OUT s3, P_SEG      ; el bote lleno se ve en la pantalla
        LOAD s2, H"01"     ; Y=1: cinta en marcha
        OUT s2, P_Y
AVANZA: IN  s1, P_ENT      ; espero el sensor B (bit1)
        TEST s1, H"02"     ; Z=1 mientras el bote nuevo no este colocado
        JUMP Z, AVANZA     ; la cinta sigue avanzando (Y=1 en el latch)
; Bote nuevo en su sitio: parar la cinta y reiniciar el conteo.
        LOAD s2, H"00"     ; Y=0: paro la cinta
        OUT s2, P_Y
        LOAD s0, H"00"     ; el bote nuevo empieza con 0 pelotas
        LOAD s3, H"C0"     ; patron del digito '0'
        OUT s3, P_SEG      ; pantalla 0: el bote esta aun vacio
        JUMP SUELTA        ; no hay que contar la pelota mientras S siga
                           ;  alto (el pulso que lleno el bote anterior puede
                           ;  solapar con la colocacion del bote nuevo)
Justificaciones que el examinador pide explicar:
- El conteo es por frentes de subida, no por niveles. El sensor S es
fotoeléctrico y su pulso dura un número indeterminado de ciclos: si el programa
contara «mientras S esté a 1», la misma pelota sumaría varias veces. Por eso
cada conteo va cerrado por la espera
SUELTA(JUMP NZ, SUELTAen bucle) que consume el flanco bajo del pulso. LaSUELTAtambién está al final del tramo de bote nuevo: el pulso que llenó el bote anterior puede seguir alto cuando el bote nuevo llega, y sin esa espera la pelota «sobrante» contaría en el bote equivocado. - La secuencia es la ASM del Problema 1 en modo secuencia recta: sondeo de S
→ suma al contador → decisión de valor con
COMP(1 → pantalla '1', 2 → '2', 3 → LLENO) →Y=1con el latch manteniendo la cinta en marcha → espera deB→Y=0y contador/pantalla a 0. Cada bifurcación de la ASM es unCOMP+JUMP Zen el punto de decisión. Y=1debe sostenerse durante todo el trayecto. El enunciado: «avanza mientras recibe un 1 por Y». El latch del puerto H"00" mantiene Y=1 mientras el micro sondeaBenAVANZA; elLOAD s2,H"00"+OUTal llegarBes obligatorio — sin él la cinta no para nunca.- La pantalla cuelga del propio bucle. El
OUT s3,P_SEGde la cabecera deBUCLEmantiene el dígito escrito con el latch mientras el micro sondea; el patrón del dígito se actualiza enUNO/DOS/LLENOy en la cola de la colocación. Alternativa válida: los patrones en la scratchpad conFETCH/STORE(el ejemplo del tema usa la RAM interna para eso); la guía lo omite por ahorrar instrucciones. - Nada de retardos de software ni de interrupciones: los tiempos los dan los sensores (S de pelota, B de bote colocado); no hay tiempos fijos que temporizar en el enunciado.
Trazada de verificación (mini-emulador de la ISA impresa + entorno con la máquina
del enunciado modelada independientemente del programa: pulsos de S de
duración variable —el tercero de un bote dura 40 ciclos y se solapa con el
avance—, viaje de la cinta de 10 ciclos tras Y=1 y B mantenido 5 ciclos; el
contador físico de pelotas se incrementa solo en el frente de subida de S):
Secuencia esperada por bote (3 botes, 9 pelotas):
  dígito: C0 '0' → F9 '1' → 24 '2' → B0 '3' → (Y=1, espera B) → C0 '0'...
  mascara Y: H"01" al llenarse → H"00" al llegar B  (tres veces)
Asserts: el digito visible debe coincidir con el contador FISICO del bote (o con
3 durante el avance); la cinta no puede estar en marcha con el bote mostrando
distinto de 3; ningun pulso se cuenta dos veces ni se duplica el solapado con el
avance; cota de pasos que descarta bucles infinitos. Un alijo de 7 errores
inyectados al ensamblador (bit probado inexistente, bit equivocado en B, quita de
la espera de suelta, avance tras 2 pelotas, Y que nunca se enciende, patron '1'
mal, suma de 2 en 2) hace saltar todos los asserts: el harness no es decorativo.
**TRAZADA OK.**
📚 Teoría: Tema 4, pág. 27 del PDF «Tema 4 SD-II_20220512.pdf» — TEST deja ZERO=1 si el AND da 0 (y C por paridad de sX). 📚 Teoría: Tema 4, pág. 28 del PDF «Tema 4 SD-II_20220512.pdf» — COMP resta y afecta solo a los flags ZERO/CARRY. 📚 Teoría: Tema 4, pág. 30 del PDF «Tema 4 SD-II_20220512.pdf» — control del flujo: JUMP/CALL condicionados a ZERO y CARRY. 📚 Teoría: Tema 4, pág. 41 del PDF «Tema 4 SD-II_20220512.pdf» — alternativa con la scratchpad RAM como tabla de patrones para el visualizador de 7 segmentos (y la codificación {dp,g,f,e,d,c,b,a} del ejemplo).
Errores típicos — P2
- Usar mnemónicos que no están en la tabla impresa del examen. Manda la tabla
del papel: ahí no hay
CONSTANT(la constante entra conLOAD sX,kk), el retorno esRET(noRETURN) y la E/S esIN/OUT, noINPUT/OUTPUT. Los saltos sonJUMP etiq,JUMP (N)Z, etiqyJUMP (N)C, etiq— nada deCC/CS. Y esta tabla es de este examen: el conjunto de mnemónicos que imprimen los otros años es distinto (un examen imprimeEINT/DINTy otro no); usa siempre la del papel. - Contar por nivel en vez de por frente. Sin la espera
SUELTA, un pulso de S mantenido suma varias pelotas y el bote «se llena» antes de tiempo. El enunciado avisa de que los pulsos duran un número indeterminado de ciclos — el flanco bajo es el que marca el fin de cada pelota. - Olvidar la suelta tras colocar el bote nuevo. El pulso que llenó el bote
anterior puede seguir alto cuando
Bsube: sinJUMP SUELTAen la cola de la colocación, esa pelota residual entra en el conteo del bote nuevo. - No apagar Y al llegar B. La cinta avanza «mientras recibe un 1 por Y»: el
LOAD s2,H"00"+OUT s2,P_Ytras la espera deBes obligatorio; si el latch conservara Y=1, la cinta no para nunca. - Dibujar el bloque impreso sin memoria de programa. El firmcore necesita su
ROM (1024×18): los pines
ADDRESS[9:0]/INSTRUCTION[17:0]no salen en el bloque impreso de este examen, pero en el modelo del tema el firmcore son dos módulos — núcleo + bloque RAM conWEa 0. Dibujar solo el micro con sus pines se queda corto. - Invertir la condición de
TEST. ConTEST s1,H"01",Z=1significa que el bit probado no está: la espera esJUMP Z, sondeo. Al revés, el conteo se dispara con el sensor apagado. - No declarar puertos, mapa de bits y codificación del visualizador. Sin
EQU+ comentario bit a bit y sin los cuatro patrones declarados (y su convención de ánodo común), el examinador no puede seguir el programa. - Mostrar el dígito equivocado durante el avance. Al llegar la tercera pelota la pantalla debe seguir mostrando '3' mientras la cinta mueve el bote lleno, y pasar a '0' solo al colocar el bote nuevo (el enunciado pide el número de pelotas que han entrado en el bote, no el progreso del ciclo).
Baremo real del problema
a) Diagrama hardware de bloques (conexiones, E/S y memoria de programa) = 1 punto; b) programa en ensamblador que controle el sistema = 2,5 puntos. Suma 3,5 p y cuadra con el enunciado: sin erratas.
Esquema-resumen de la metodología
- Leer el bloque y la tabla impresos — el examen da el firmcore con sus pines y su tabla de instrucciones (exclusiva del examen: retranscribirla siempre; el conjunto de mnemónicos cambia entre exámenes). El diagrama se dibuja alrededor de esos pines y el ensamblador solo puede usar mnemónicos de la tabla.
- Fijar el mapa de E/S antes de programar —
EQUde puertos y mapa de bits comentado: sensores por un puerto de lectura, la Y de la cinta por el puerto de escritura H"00" y el visualizador por el H"01". - Traducir el control a secuencia recta — sondeo
IN+TEST+JUMP Z; cada decisión del grafo (1, 2, 3 pelotas) es unCOMP+JUMP Zsobre el contador; cada salida larga (la cinta en marcha) es un latch que se escribe una vez y se apaga al llegar el sensor final. - Cerrar cada lectura de sensor con su flanco de vuelta — un pulso de
duración indeterminada exige esperar el nivel bajo (
JUMP NZen bucle) antes de volver a sondear; lo mismo al cambiar de bote. - Salidas que no se auto-explican: declararlas — los cuatro dígitos del
visualizador se calculan a mano contra la codificación declarada (y cuadran
con el ejemplo de los apuntes) y viajan en un registro para escribirlos por
OUT. - Verificar con emulador — el mini-emulador de la ISA impresa compara el
programa con la máquina física (contador de pelotas independiente, pulsos de
duración variable, viaje de la cinta con
Btemporizado): el programa puede estar bien de lógica y fallar justo en el solape de pulsos.
Idea transversal: la ASM del Problema 1 no desaparece, se traduce: cada caja del
grafo es un bloque recto OUT (máscara completa) + sondeo con espera de flanco.
El trabajo duro del ejercicio está en el conteo por frentes (pulsos de duración
indeterminada) y en respetar la tabla impresa, no en la aritmética: un contador
de 0 a 3 con ADD/COMP cabe en cinco líneas.
Problema 3 — Unidad de procesado von Neumann: microoperaciones y UC (3,5 puntos)
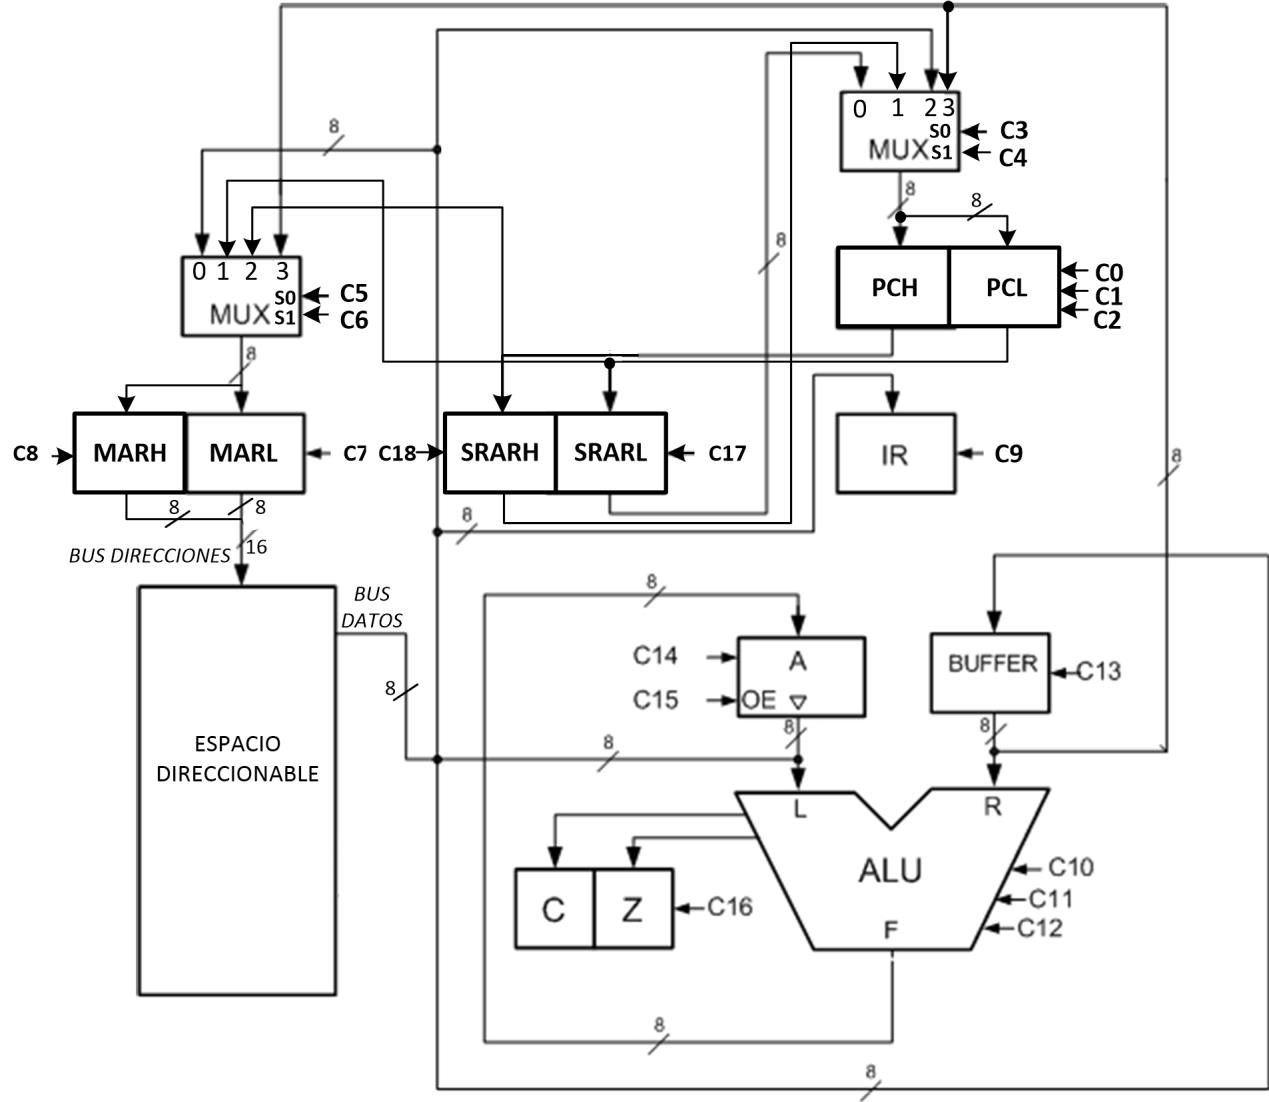
Planteamiento. La figura del examen (recorte nativo figuras/jun23/recortes/datapath-p3-nativa.jpg)
dibuja la Unidad de Procesado de Datos de un microprocesador von Neumann: bus de datos de
8 bits compartido y bus de direcciones de 16 bits, con registros PC (PCH+PCL), AC (la caja
«A» con salida con OE), MAR (MARH+MARL), IR, Buffer (registro temporal) y SAR (SRARH+SRARL),
una ALU con la tabla de funciones impresa y flags C/Z. El apartado a) pide la secuencia de
microoperaciones de las 7 instrucciones de la tabla impresa (LDAC/CMAC/ADD/STAC/SUBR/RTN/STOP)
usando las señales de control C0–C18 que rotula la figura. El apartado b) pide diseñar la
unidad de control con la estructura Multiplexor–Contador–Memoria (el modelo del Tema 5).
Datos que fija el enunciado y decisiones de diseño
Fija el enunciado: el bus de datos de 8 bits y el de direcciones de 16; PC de 16 formado por PCH y PCL; AC de 8; MAR de 16 formado por MARH y MARL; IR de 8; Buffer de 8 «utilizado para el cálculo de operaciones intermedias»; SAR de 16 «para guardar direcciones en las llamadas a subrutinas». La ISA impresa con código y longitud: LDAC
<dir>= 00000010 (3 bytes), CMAC = 00000011 (1), ADD<dir1> <dir2>= 00000100 (5), STAC<dir>= 00000101 (3), SUBR<dir>= 00000110 (3), RTN = 00000111 (1), STOP = 00000001 (1). La tabla del PC impresa (C2 C1 C0): 000 = RESET, 001 = CUENTA, 100 = carga paralela PCH, 101 = carga paralela PCL. La tabla de la ALU impresa (C12 C11 C10 → F): 000 = 0, 001 = L+R, 010 = L+1, 011 = L AND R, 100 = NOT L. Baremo: a) microoperaciones 2,5 p + b) UC 1 p = 3,5 p.No lo fijan el papel/figura (supuestos de la guía, decláralos en el examen):
- Errata en la descripción del ADD. La tabla imprime «Resta AC – dato – M» bajo un nemónico ADD, y la propia tabla ALU del examen no tiene resta (sus funciones son 0, L+R, L+1, AND, NOT). Se resuelve como suma encadenada AC + M(dir1) + M(dir2) con el Buffer de puente entre lectura y ALU, y se documenta la errata sin cambiar el literal.
- Orden de los bytes de
<dir>. El enunciado no lo dice (junio-2024 sí especifica «primero la parte alta»). Supuesto declarado: primero la parte ALTA, después la BAJA, igual que el orden PCH–PCL del PC.- Trazado de los dos MUX de 4 entradas. La jpeg de la figura es ambigua en los cruces; el trazado supuesto (simétrico): MUX hacia PC (selectores C4 C3): 00=bus de datos, 01=SAR, 10=PC (realimentación), 11=salida F de la ALU; MUX hacia MAR (selectores C6 C5): 00=SAR, 01=PC, 10=bus de datos, 11=F. Las salidas de 8 se bifurcan a las dos mitades (punto en el dibujo): con C8 activa carga la alta y con C7 la baja.
- Señales de memoria. La figura no dibuja R/W en el «ESPACIO DIRECCIONABLE»: se declaran RD (habilitación de lectura) y pulso WE̅ (escritura); el dato leído sale al bus de datos y el escrito entra por el bus.
- Mantenimiento del PC. La tabla impresa del PC no trae fila de «mantener» (000 es RESET): la parada de STOP no se hace con el PC sino deteniendo el contador de la UC (apartado b), y durante todo lo demás el PC solo cuenta o carga lo que pide el programa.
- SAR ← PC directo (camino dedicado). SUBR necesita guardar la dirección de retorno mientras el bus está ocupado por el operando; se usa un camino directo PC→SAR que captura en el flanco sin tocar el bus de datos (alternativa: hacer SAR ← PC en dos ciclos vía bus — encarece la secuencia, el camino dedicado es la opción corta y queda declarada).
a) Secuencia de microoperaciones del juego de instrucciones (2,5 puntos)
Convenciones de lectura. El bus de datos admite un solo emisor por ciclo. Cada transferencia por el bus se hace en dos tiempos: en el primer ciclo el emisor pone el dato en el bus y, en el flanco, el registro al que se le ha activado su carga lo captura; si el destino es un registro de 16, cada mitad exige su propio ciclo (de ahí que MAR ← dirección requiera un ciclo para la alta con C8 y otro para la baja con C7). La lectura de memoria exige MAR completo antes de activar RD. Las señales que se nombran son las de la figura: C2C1C0 tabla del PC, C4C3 selector MUX→PC, C6C5 selector MUX→MAR, C7 carga MARL, C8 carga MARH, C9 carga IR, C10C11C12 función ALU, C13 carga Buffer, C14 carga A (AC), C15 OE de A (su salida es la entrada L de la ALU; la entrada R sale fija del Buffer), C16 captura flags C/Z, C17 carga SRARL, C18 carga SRARH, más RD/WR declaradas.
Fetch común (3 ciclos, T0–T2). Vale para las 7 instrucciones; el opcode queda en IR y el PC queda apuntando al primer operando:
T0: MARH ← PCH   (MUX→MAR = PC: C6C5=01; C8; el bus queda libre)
T1: MARL ← PCL   (C7) ; PC cuenta (C2C1C0=001)
T2: bus ← M[MAR] (RD) ; IR ← bus (C9)          ← tras este ciclo despacha la UC
LDAC <dir> — «Carga en AC el dato situado en la dirección <dir>» (9 ciclos).
<dir> está en memoria (2 bytes), así que la dirección viaja por el bus y hace de puente el
SAR (la figura lo saca por el MUX hacia MAR):
E1: MARH ← PCH            (MUX→MAR=PC, C8)
E2: MARL ← PCL            (C7)
E3: bus ← M[MAR] (=dir alta) ; SRARH ← bus (C18) ; PC cuenta (001)
E4: MARH ← PCH            (C8) ;  E5: MARL ← PCL (C7)
E6: bus ← M[MAR] (=dir baja) ; SRARL ← bus (C17) ; PC cuenta (001)
E7: MARH ← SRARH          (MUX→MAR=SAR: C6C5=00; C8)
E8: MARL ← SRARL          (C7)
E9: bus ← M[MAR] (=dato) ; AC ← bus (C14)
STAC <dir> — «Guardar AC en M» (9 ciclos): E1–E8 idénticos a LDAC (la dirección también
viaja por SAR); E9 cambia el sentido del bus:
E9: bus ← AC (OE C15) ; M[MAR] ← bus (pulso WE̅)
CMAC — «Complemento a 2 del AC» (2 ciclos). Sin restar hardware: NOT y luego +1, que son dos de las funciones impresas de la ALU (100 y 010), con AC haciendo de L a través de su OE:
E1: L=AC (C15) ; F=NOT L (C12C11C10=100) ; bus ← F ; AC ← bus (C14) ; C16
E2: L=AC (C15) ; F=L+1 (010) ; bus ← F ; AC ← bus (C14) ; C16
ADD <dir1> <dir2> — con la errata documentada: suma encadenada (20 ciclos). El
nemónico es ADD; se suma AC+M(dir1) y después el resultado+M(dir2). El Buffer hace de puente
entre cada lectura de memoria y la entrada R de la ALU (que está fija en el Buffer):
E1-E9:   igual que LDAC, pero E9: bus ← M[MAR] (=M[dir1]) ; Buffer ← bus (C13)
E10: L=AC (C15) ; R=Buffer ; F=L+R (001) ; bus ← F ; AC ← bus (C14) ; C16
E11-E19: igual que E1-E9 con la segunda dirección: E19: bus ← M[MAR] (=M[dir2]) ; Buffer ← bus
E20: L=AC (C15) ; R=Buffer ; F=L+R (001) ; bus ← F ; AC ← bus (C14) ; C16
SUBR <dir> — «Saltar a la subrutina en <dir>» (8 ciclos). Doble trabajo: el PC debe
quedarse con <dir> y el SAR con la dirección de retorno (el PC tras consumir el operando).
El byte bajo del operando se guarda en el Buffer (el SAR acaba de usarse para la alta), y el
retorno entra en SAR por el camino dedicado PC→SAR (decisión 6 del recuadro):
E1: MARH ← PCH (C8) ; E2: MARL ← PCL (C7)
E3: bus ← M[MAR] (=dir alta) ; SRARH ← bus (C18) ; PC cuenta (001)
E4: MARH ← PCH (C8) ; E5: MARL ← PCL (C7)
E6: bus ← M[MAR] (=dir baja) ; Buffer ← bus (C13) ; PC cuenta (001) → PC = dirección de retorno
E7: bus ← SRARH (=dir alta, con MUX→PC=SAR: C4C3=01) ; PCH ← bus (100) ;
    SAR ← PC en el mismo flanco (camino dedicado, no usa el bus) → SAR = retorno
E8: bus ← Buffer (=dir baja, MUX→PC=bus: C4C3=00) ; PCL ← bus (101) ; PC = <dir>
RTN — «Volver desde subrutina» (2 ciclos): el SAR (que guarda la dirección de retorno) entra al PC por el MUX dedicado:
E1: PCH ← SRARH (MUX→PC=SAR: C4C3=01; C2C1C0=100)
E2: PCL ← SRARL (C2C1C0=101)
STOP — «Detener CPU» (1 ciclo):
E0: la UC se para (el contador de microprograma deja de contar; bus libre, sin lecturas)
Con el PC no hace falta tocarlo: la tabla impresa no tiene «mantener» y el microprograma simplemente deja de avanzar (decisión 5 del recuadro).
Recuento de ciclos (fetch + ejecución; cuadra con el verificador del datapath):
| Instrucción | Cod. | Bytes | Fetch+Ejec. | Ciclos de ejecución |
|---|---|---|---|---|
LDAC <dir> |
00000010 | 3 | 3 + 9 = 12 | 9 |
| CMAC | 00000011 | 1 | 3 + 2 = 5 | 2 |
ADD <dir1> <dir2> |
00000100 | 5 | 3 + 20 = 23 | 20 |
STAC <dir> |
00000101 | 3 | 3 + 9 = 12 | 9 |
SUBR <dir> |
00000110 | 3 | 3 + 8 = 11 | 8 |
| RTN | 00000111 | 1 | 3 + 2 = 5 | 2 |
| STOP | 00000001 | 1 | 3 + 1 = 4 | 1 |
📚 Teoría: Tema 5, pág. 17–18 del PDF «Tema 5 SD-II_20230215.pdf» — microprograma simbólico de referencia: fetch común (MAR ← PC, lectura M(MAR)→IR y PC ← PC+1) y salto de despacho al entrar el opcode en IR.
Verificación (modelo Python del datapath REAL de la figura, ejecutado): el programa test
LDAC $0100 · CMAC · STAC $0200 · ADD $0100 $0101 · SUBR $4000 · STOP@$000F (con M[$0100]=07,
M[$0101]=05 y RTN en $4000) recorre el ciclo exacto de las tablas de arriba: 7 fetch (21) +
9+2+9+20+8+2 de ejecución = 71 ciclos (el verificador no suma el ciclo de parada de STOP),
con las reglas de disciplina de bus (un solo emisor por ciclo, MAR completo antes de cada
acceso, IR solo tras lectura de memoria). Resultados observados: AC: 07 → CMAC → F9 →
STAC deja M[$0200]=F9 → ADD: F9+07 = 100H→00 con C=1, +05 = AC=05; SUBR deja
SAR=$000F (retorno) y PC=$4000; RTN: PC=$000F (STOP); SAR final=$000F, PC=$0010 (el
fetch de STOP ya contó, la UC detiene el contador). Alijo negativo 3/3: dos emisores en el
mismo ciclo → colisión detectada; acceso con MARL sin cargar → MAR incompleto
detectado; IR cargado de un registro (sin lectura de memoria) → IR sin MEM detectado.
TRAZADA OK.
b) Unidad de control con la estructura Multiplexor–Contador–Memoria (1 punto)
El microprograma simbólico usa las posiciones que marca la figura: el fetch ocupa 00H–02H y tras T2 el despacho por el opcode cuelga el contador a la base de cada instrucción (direcciones dadas por un pequeño decodificador de I2·I1·I0 — los códigos de la tabla impresa son únicos en esos 3 bits; el 000 no lo usa ninguna instrucción):
00H-02H  FETCH (T0, T1, T2; en 02H el multiplexor carga la base por IR)
03H-0BH  LDAC      0CH-0DH  CMAC      0EH-16H  STAC     17H-2AH  ADD
2BH-32H  SUBR      33H-34H  RTN       35H      STOP (contador parado)
Cada última microorden de instrucción lleva el campo de salto J = 00H (salto incondicional de vuelta al fetch), codificado como una entrada fija del multiplexor; la microorden 35H de STOP activa la parada del contador. Microprograma: 3+9+2+20+9+8+2+1 = 54 microórdenes (00H–35H) → contador MPC de 6 bits (64 ≥ 54) y memoria de control ROM de 64 × ~34 bits. Palabra de microorden (campos de la figura + salto):
| Campo | Bits | Contenido |
|---|---|---|
| Selección de próximo MPC | 2 | 00=contador+1 (CUENTA) · 01=carga J de la microorden · 10=base por IR (despacho) · 11=parada (STOP) |
| C2C1C0 | 3 | tabla del PC (000 RESET, 001 CUENTA, 100 PCH, 101 PCL) |
| C4C3 y C6C5 | 2+2 | selectores de los MUX hacia PC y hacia MAR |
| C7, C8, C9 | 3 | carga MARL, MARH, IR |
| C10C11C12 | 3 | función ALU |
| C13, C14, C15 | 3 | carga Buffer, carga A, OE de A |
| C16 | 1 | captura flags C/Z |
| C17, C18 | 2 | carga SRARL, SRARH |
| RD, WR | 2 | lectura/escritura de memoria (declaradas) |
| SAR←PC | 1 | camino dedicado de SUBR |
| J (dirección de salto) | 6 | destino al hacer el salto incondicional |
Total ≈ 34 bits → ROM 64×34. El CMBR (registro buffer de la memoria de control) es opcional según el tema. La estructura pedida es la clásica: el multiplexor eligiendo el próximo valor del contador MPC, cuyo contenido direcciona la memoria de control (ROM):
📚 Teoría: Tema 5, pág. 4–6 del PDF «Tema 5 SD-II_20230215.pdf» — estructura de la UC microprogramada: MPC, memoria de control, CMBR opcional y campo de selección de condiciones que goberna el multiplexor (saltos condicionales e incondicionales). 📚 Teoría: Tema 5, pág. 9 del PDF «Tema 5 SD-II_20230215.pdf» — dimensionado: el tamaño de la memoria de control viene del nº de posiciones del microprograma, y la palabra de los campos de selección, salto y funciones de control.
Errores típicos — P3
- Copiar la descripción del ADD sin mirar la tabla ALU. El papel escribe «Resta» bajo un nemónico ADD y la ALU impresa no tiene resta: hay que declararlo y resolverlo como suma encadenada con Buffer de puente; plantearlo «como está escrito» no es planteamiento válido.
- Usar funciones ALU inexistentes: no hay 011 para restar, ni desplazamientos. CMAC es NOT (100) y luego +1 (010), no «un ciclo» de un código raro.
- Olvidar la doble mitad del MAR: el bus de datos es de 8 y la dirección de 16 — toda dirección que entra por el bus o desde SAR exige un ciclo para MARH (C8) y otro para MARL (C7), y la lectura con MAR a medias revienta (negativa N2 del verificador).
- Dos emisores en el bus en el mismo ciclo (negativa N1): p. ej. escribir STAC mientras se intenta leer otra cosa, o activar C14 y C15 a la vez para mover AC «sobre sí mismo».
- Despachar por un camino distinto de IR tras la lectura del opcode (negativa N3): el dispatch sale de IR (C9), no de una línea de la memoria.
- Cargar el PC con 000 pensando que «mantiene»: 000 es RESET en la tabla impresa; la parada de STOP es detener el contador de la UC (o parar de dar RD), no un código del PC.
- SUBR sin prever el doble destino (PC=dir, SAR=retorno): o se usa el camino dedicado PC→SAR en un ciclo (la opción corta, declarada), o se saca el retorno a SAR en dos ciclos vía bus; copiar «SAR ← PC y PC ← dir» sin decir cómo se montan deja el salto a medio hacer.
- No usar el SAR como puente de direcciones: con bus de 8,
<dir>viaja bus→SRARH/SRARL→MUX→MAR; intentar «MAR ← bus» en un solo ciclo no deja la dirección entera. - No dimensionar la UC: sin recuento (54 microórdenes → MPC de 6 bits, ROM 64×~34) el apartado b) se queda en un dibujo genérico.
Baremo real del problema
a) secuencia de microoperaciones del juego de instrucciones = 2,5 puntos; b) diseño de la unidad de control con estructura Multiplexor–Contador–Memoria = 1 punto. Suma 3,5 p. La errata del ADD (dice «Resta» y la ALU del propio examen no la tiene) es la única incidencia del enunciado, documentada en el recuadro.
Esquema-resumen de la metodología
- Leer la figura y las tablas impresas antes de escribir nada — los anchos (bus 8, direcciones 16, PC/MAR/SAR de 16 partidos en dos mitades), la tabla del PC (000 es RESET, no mantenimiento), la tabla de la ALU (no hay resta) y la tabla de la ISA con códigos y longitudes: todo lo que se hace está dictado por esas cuatro cosas.
- Anotar las señales reales de la figura — C0–C18 con su función (la tabla de señales del datapath) y declarar RD/WR (la memoria no las dibuja); cada microoperación del examen debe nombrar esas señales, no nombres genéricos.
- Fetch común en 3 ciclos y despacho desde IR — MAR ← PC en dos ciclos (C8/C7) + PC cuenta, lectura del opcode a IR (C9), y el despachador cuelga el contador por I2I1I0.
- Tragar las direcciones por el puente SAR — cada
<dir>: MAR ← PC, leer byte alto a SRARH (C18), leer byte bajo a SRARL (C17), y MAR ← SAR (dos ciclos) para la lectura real. - Montar CMAC y ADD con las funciones que sí existen — CMAC = NOT + +1; ADD = dos lecturas con Buffer de puente y dos L+R encadenadas (errata documentada).
- SUBR con doble destino — dir por SAR→MUX→PC (100/101) y retorno con el camino dedicado PC→SAR en el flanco del ciclo en que el bus lleva otra cosa.
- Dimensionar la UC y validar el microprograma ejecándolo — 54 microórdenes → MPC de 6 bits y ROM 64×~34; el modelo Python del datapath de la figura (disciplina de bus, MAR completo, IR solo tras lectura) da TRAZADA OK en 71 ciclos sobre un programa con las 7 instrucciones y caza 3 fallos típicos inyectados.
Idea transversal: aquí el trabajo del examen no es la aritmética —es casi todo arquitectura de trasvados—: con bus de 8 y registros de 16 partidos, cada dirección es un viaje de dos ciclos, y el SAR hace de puente tanto para las subrutinas como para los operandos; el verificador de disciplina de bus (un emisor por ciclo, MAR completo, IR solo tras lectura) es lo que convierte la tabla de microoperaciones en algo comprobable.